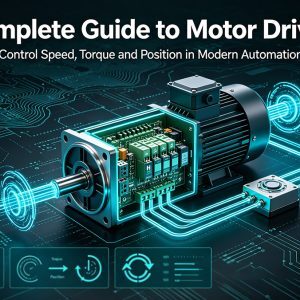
I variatori di frequenza sono il collegamento tra l’energia elettrica e il movimento controllato. Nell’automazione industriale, consentono alle macchine di avviarsi, fermarsi, accelerare, mantenere la posizione, regolare la coppia e funzionare alla velocità effettivamente richiesta dal processo. Questo articolo offre una panoramica pratica sui variatori di frequenza per motori elettrici, con particolare attenzione ai variatori per servomotori e al loro ruolo all’interno dei moderni sistemi di controllo dei motori.
Che cosa sono i variatori di frequenza nell’automazione industriale?
I variatori di frequenza sono dispositivi elettronici che regolano l’alimentazione fornita a un motore, permettendo alla macchina collegata di muoversi con la velocità, la coppia, la direzione e i tempi adeguati. Anziché limitarsi ad accendere o spegnere semplicemente un motore, i variatori industriali modulano l’uscita elettrica in modo da adattarla all’esigenza specifica del compito. Per questo motivo risultano indispensabili nelle applicazioni in cui un movimento non controllato potrebbe comportare sprechi energetici, danneggiare i prodotti, ridurre la precisione o sollevare problemi di sicurezza.
Un variatore può essere impiegato per operazioni semplici, come rallentare un nastro trasportatore durante un cambio di produzione, oppure per attività estremamente dinamiche, come il controllo di un braccio robotico che deve muoversi rapidamente e arrestarsi con estrema precisione. Più il variatore è adeguato al motore e all’applicazione, più prevedibile risulta il comportamento della macchina.
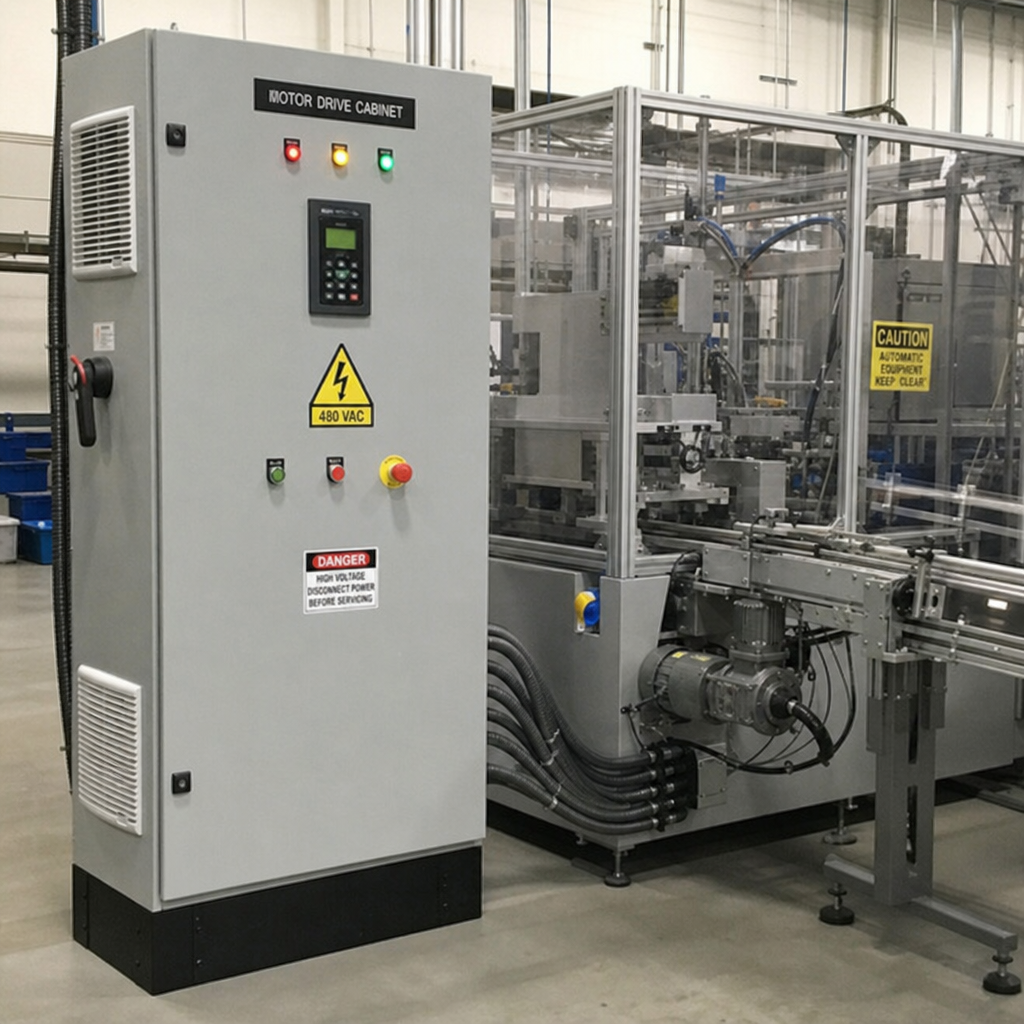
Il compito principale della tecnologia dei variatori è la gestione controllata dell’energia elettrica
In sostanza, la tecnologia dei variatori consiste nella conversione e nella regolazione dell’energia elettrica. Il variatore riceve l’energia in ingresso, la elabora tramite componenti elettronici di potenza e invia all’alimentazione del motore un segnale di uscita opportunamente controllato. A seconda del tipo di variatore, tale segnale può modificare la tensione, la frequenza, la corrente, la temporizzazione degli impulsi o una combinazione di questi parametri.
In termini pratici, i variatori di frequenza contribuiscono a controllare:
- Velocità:mantenere una pompa, un ventilatore, un nastro trasportatore, un mandrino o un asse in funzione alla velocità richiesta.
- Coppia:fornire una coppia rotazionale sufficiente per accelerare, sollevare, tagliare, pressare o mantenere una determinata posizione.
- Posizione:spostare un componente fino a un punto prestabilito e fermarlo con precisione.
- Direzione:invertire o sequenziare il movimento senza ricorrere a cambiamenti meccanici.
- Accelerazione e decelerazione:ridurre urti, vibrazioni e usura durante le fasi di avvio e arresto.
Molti azionamenti a velocità variabile si concentrano principalmente sulla regolazione della velocità. I sistemi servo vanno oltre, coordinando velocità, coppia e posizione tramite il feedback; per questo sono molto diffusi nell’automazione di precisione.
In che modo gli azionamenti per motori servo si differenziano dagli azionamenti AC, DC e passo-passo?
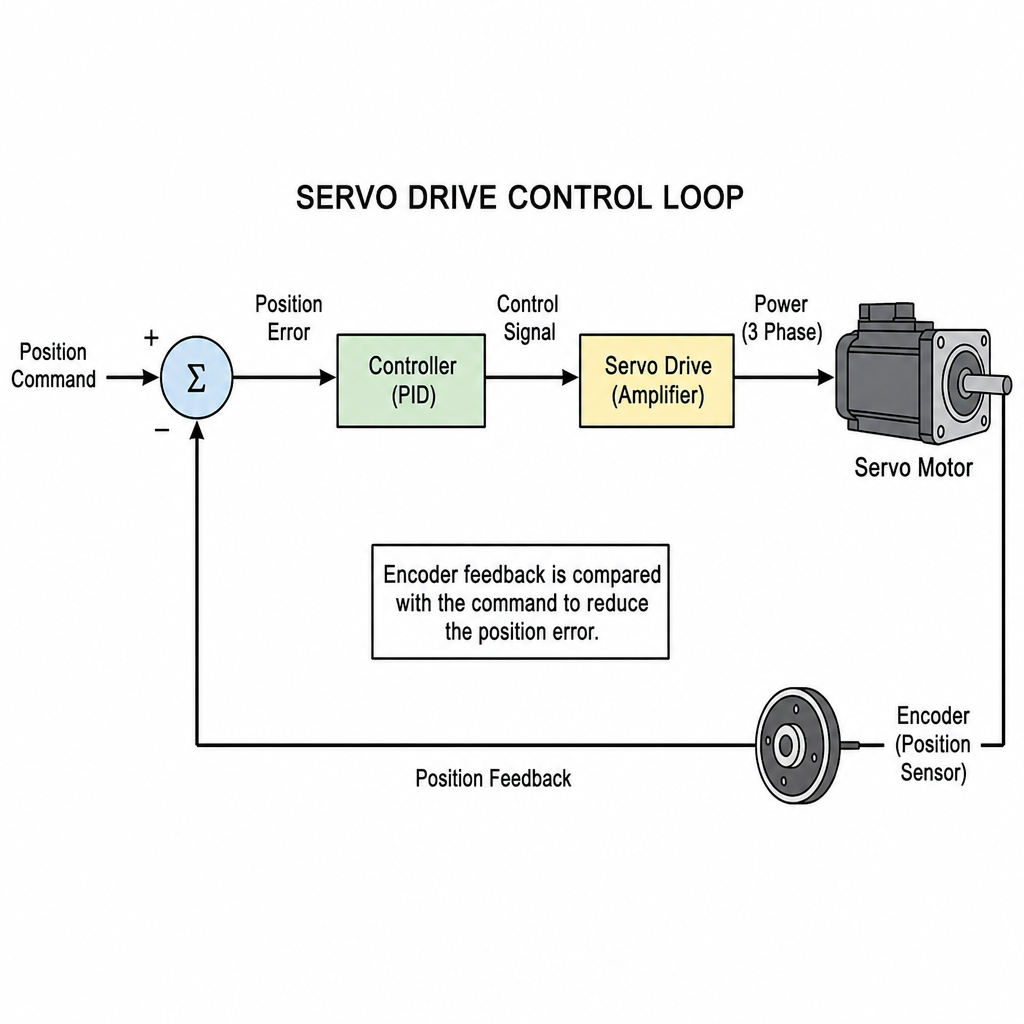
Gli azionamenti per motori servo si distinguono perché sono progettati per un controllo di precisione a ciclo chiuso, non semplicemente per la rotazione base del motore. Un azionamento DC regola generalmente la velocità del motore modificando la tensione. Un azionamento AC, invece, controlla tipicamente frequenza e tensione per gestire un motore CA. Un azionamento passo-passo muove un motore passo-passo a incrementi, spesso impiegato in applicazioni di posizionamento a basso costo.
Gli azionamenti per motori servo, al contrario, confrontano continuamente il movimento impostato con quello effettivo. Sensori come encoder o dispositivi ad effetto Hall rilevano la posizione del rotore, la velocità e talvolta la direzione, riportandoli al controller. L’azionamento corregge quindi l’uscita in tempo reale, permettendo al motore di seguire più accuratamente il profilo di comando, anche quando le condizioni di carico variano.
Questo anello di retroazione rappresenta la principale differenza. Un sistema passo-passo può essere adeguato per operazioni di indexing più semplici, dove i carichi sono prevedibili. Un sistema servo è invece solitamente preferito quando la macchina richiede risposte rapide, arresti precisi, movimenti fluidi o controllo della coppia sotto carichi variabili.
Componenti chiave all’interno dei moderni sistemi di controllo motore
Un sistema completo di controllo motore va ben oltre una semplice scatola di comando montata in un armadio. Si tratta di un insieme coordinato di dispositivi che trasformano un comando di movimento in un movimento affidabile della macchina.
Componenti importanti includono:
- Motore:il dispositivo che converte l’energia elettrica in movimento meccanico.
- Azionamento:il pacchetto di elettronica di potenza che regola l’output inviato al motore.
- Controllore:il PLC, il controller di movimento o la piattaforma di automazione che invia i comandi.
- Dispositivo di retroazione:un encoder, un resolver o un sensore ad effetto Hall che rileva i dati di movimento.
- Stadio di potenza:componenti che commutano e modulano l’energia, spesso mediante modulazione della larghezza dell’impulso.
- Interfaccia di comunicazione:il collegamento che consente all’azionamento di scambiare comandi, stati e informazioni diagnostica.
- Funzionalità di protezione e sicurezza:funzioni che aiutano a gestire guasti, sovraccarichi, limiti e arresti di sicurezza.
I circuiti a ponte H sono un concetto utile in molte discussioni sul controllo dei motori, poiché consentono il controllo della direzione e la modulazione della velocità tramite commutazione. Gli azionamenti industriali sono più avanzati rispetto a un semplice circuito, ma lo stesso principio della commutazione controllata aiuta a spiegare come funziona il controllo elettronico del movimento.
Gli azionamenti servo sono progettati per applicazioni di precisione
Gli azionamenti per motori servo risultano particolarmente preziosi quando la qualità del movimento influisce sulla qualità del prodotto, sulla capacità produttiva o sulla sicurezza degli operatori. Nella robotica, permettono ai giunti di muoversi con angoli precisi, reagendo contemporaneamente a carichi variabili. Nella produzione, supportano movimenti controllati in mandrini, attrezzature da taglio, macchine pick-and-place, linee di confezionamento e assi di posizionamento.
Appaiono anche nei sistemi di trasporto e negli impianti legati agli ascensori, dove accelerazione fluida, arresti controllati e risposta al carico sono fondamentali. Il fattore comune non è l’industria, ma la necessità di un movimento ripetibile. Quando un processo dipende da tempi o posizioni esatte, il controllo servo diventa spesso la scelta pratica.
I piccoli motori servo possono essere adatti a macchine compatte o ad assi di lavoro leggero, mentre i sistemi servo industriali standard offrono maggiore potenza per carichi impegnativi. La scelta adeguata dipende dalla velocità, dalla coppia, dall’ingombro, dal ciclo di lavoro e dal carico meccanico da movimentare.
Scegliere il giusto azionamento industriale per motore
La selezione tra gli azionamenti per motori elettrici parte dal tipo di lavoro che la macchina deve svolgere. Un azionamento sovradimensionato, sottodimensionato o non adeguato al motore può comportare costi evitabili, problemi di regolazione, fermi macchina o scarsa gestione del processo.
Utilizza questa pratica lista di controllo prima di scegliere un azionamento:
- Definire l’attività di movimento:La macchina controlla la velocità, la coppia, la posizione oppure tutte e tre le grandezze?
- Conoscere il carico:Considera l’inerzia, l’attrito, il peso, la forza di taglio e se il carico varia durante il funzionamento.
- Stabilire aspettative di precisione:Decidi quanto deve essere ripetibile il movimento e quanto rapidamente devono essere corretti gli errori.
- Rivedere l’intervallo di velocità:Assicurati che l’azionamento e il motore possano funzionare senza problemi nell’intera gamma richiesta.
- Verificare le esigenze di comunicazione:Verifica la compatibilità con il controllore, la rete e gli standard dell’impianto.
- Pianificare la sicurezza:Tieni conto delle fermate di emergenza, dei limiti, della protezione, delle funzioni di sicurezza del momento torcente e della gestione degli errori, ove necessario.
- Considerare l’ambiente:Calore, polvere, vibrazioni, spazio all’interno del quadro e accesso per la manutenzione influenzano tutti l’affidabilità.
Per un ventilatore o una pompa, gli azionamenti a velocità variabile possono fornire il controllo necessario con minore complessità. Per un asse robotico o per applicazioni di taglio di precisione, gli azionamenti servo sono spesso più adatti, poiché riescono a rispondere rapidamente ai segnali di retroazione e a mantenere un controllo più preciso.
I problemi più comuni indicano solitamente problematiche relative alla configurazione, al sistema di retroazione o al carico.
Quando i sistemi di controllo del motore non funzionano correttamente, l’azionamento non è sempre la causa principale. I problemi possono derivare da una regolazione errata, giunti allentati, segnali di retroazione rumorosi, motori sottodimensionati, vincoli meccanici, parametri non adeguati o guasti nella comunicazione. Un approccio strutturato alla risoluzione dei problemi evita sostituzioni inutili di componenti.
Inizia verificando gli allarmi e i messaggi diagnostici provenienti dall’azionamento. Successivamente, controlla i dati riportati sulla targhetta del motore, i collegamenti dell’encoder, la messa a terra, il cablaggio e i comandi del controllore. Se l’asse presenta oscillazioni, sovra-correzioni o vibrazioni, è opportuno esaminare insieme la regolazione e la rigidità meccanica, poiché una correzione puramente elettrica non può compensare completamente un sistema meccanico debole.
Le considerazioni pratiche
Questa Guida Completa agli Azionamenti Motori per l’Automazione Industriale si riduce a un principio fondamentale: la qualità del movimento dipende dall’abbinamento tra l’azionamento e l’applicazione specifica. Gli azionamenti base possono regolare la rotazione del motore; gli azionamenti a velocità variabile migliorano la flessibilità del processo; mentre gli azionamenti per motori servo offrono la precisione necessaria per le applicazioni di automazione più impegnative.
Per ingegneri, team di manutenzione e responsabili decisionali degli impianti, i risultati migliori si ottengono definendo innanzitutto i requisiti di movimento. Quando velocità, coppia, posizione, feedback e integrazione sono chiari, scegliere gli azionamenti motori industriali più adatti diventa molto più semplice.